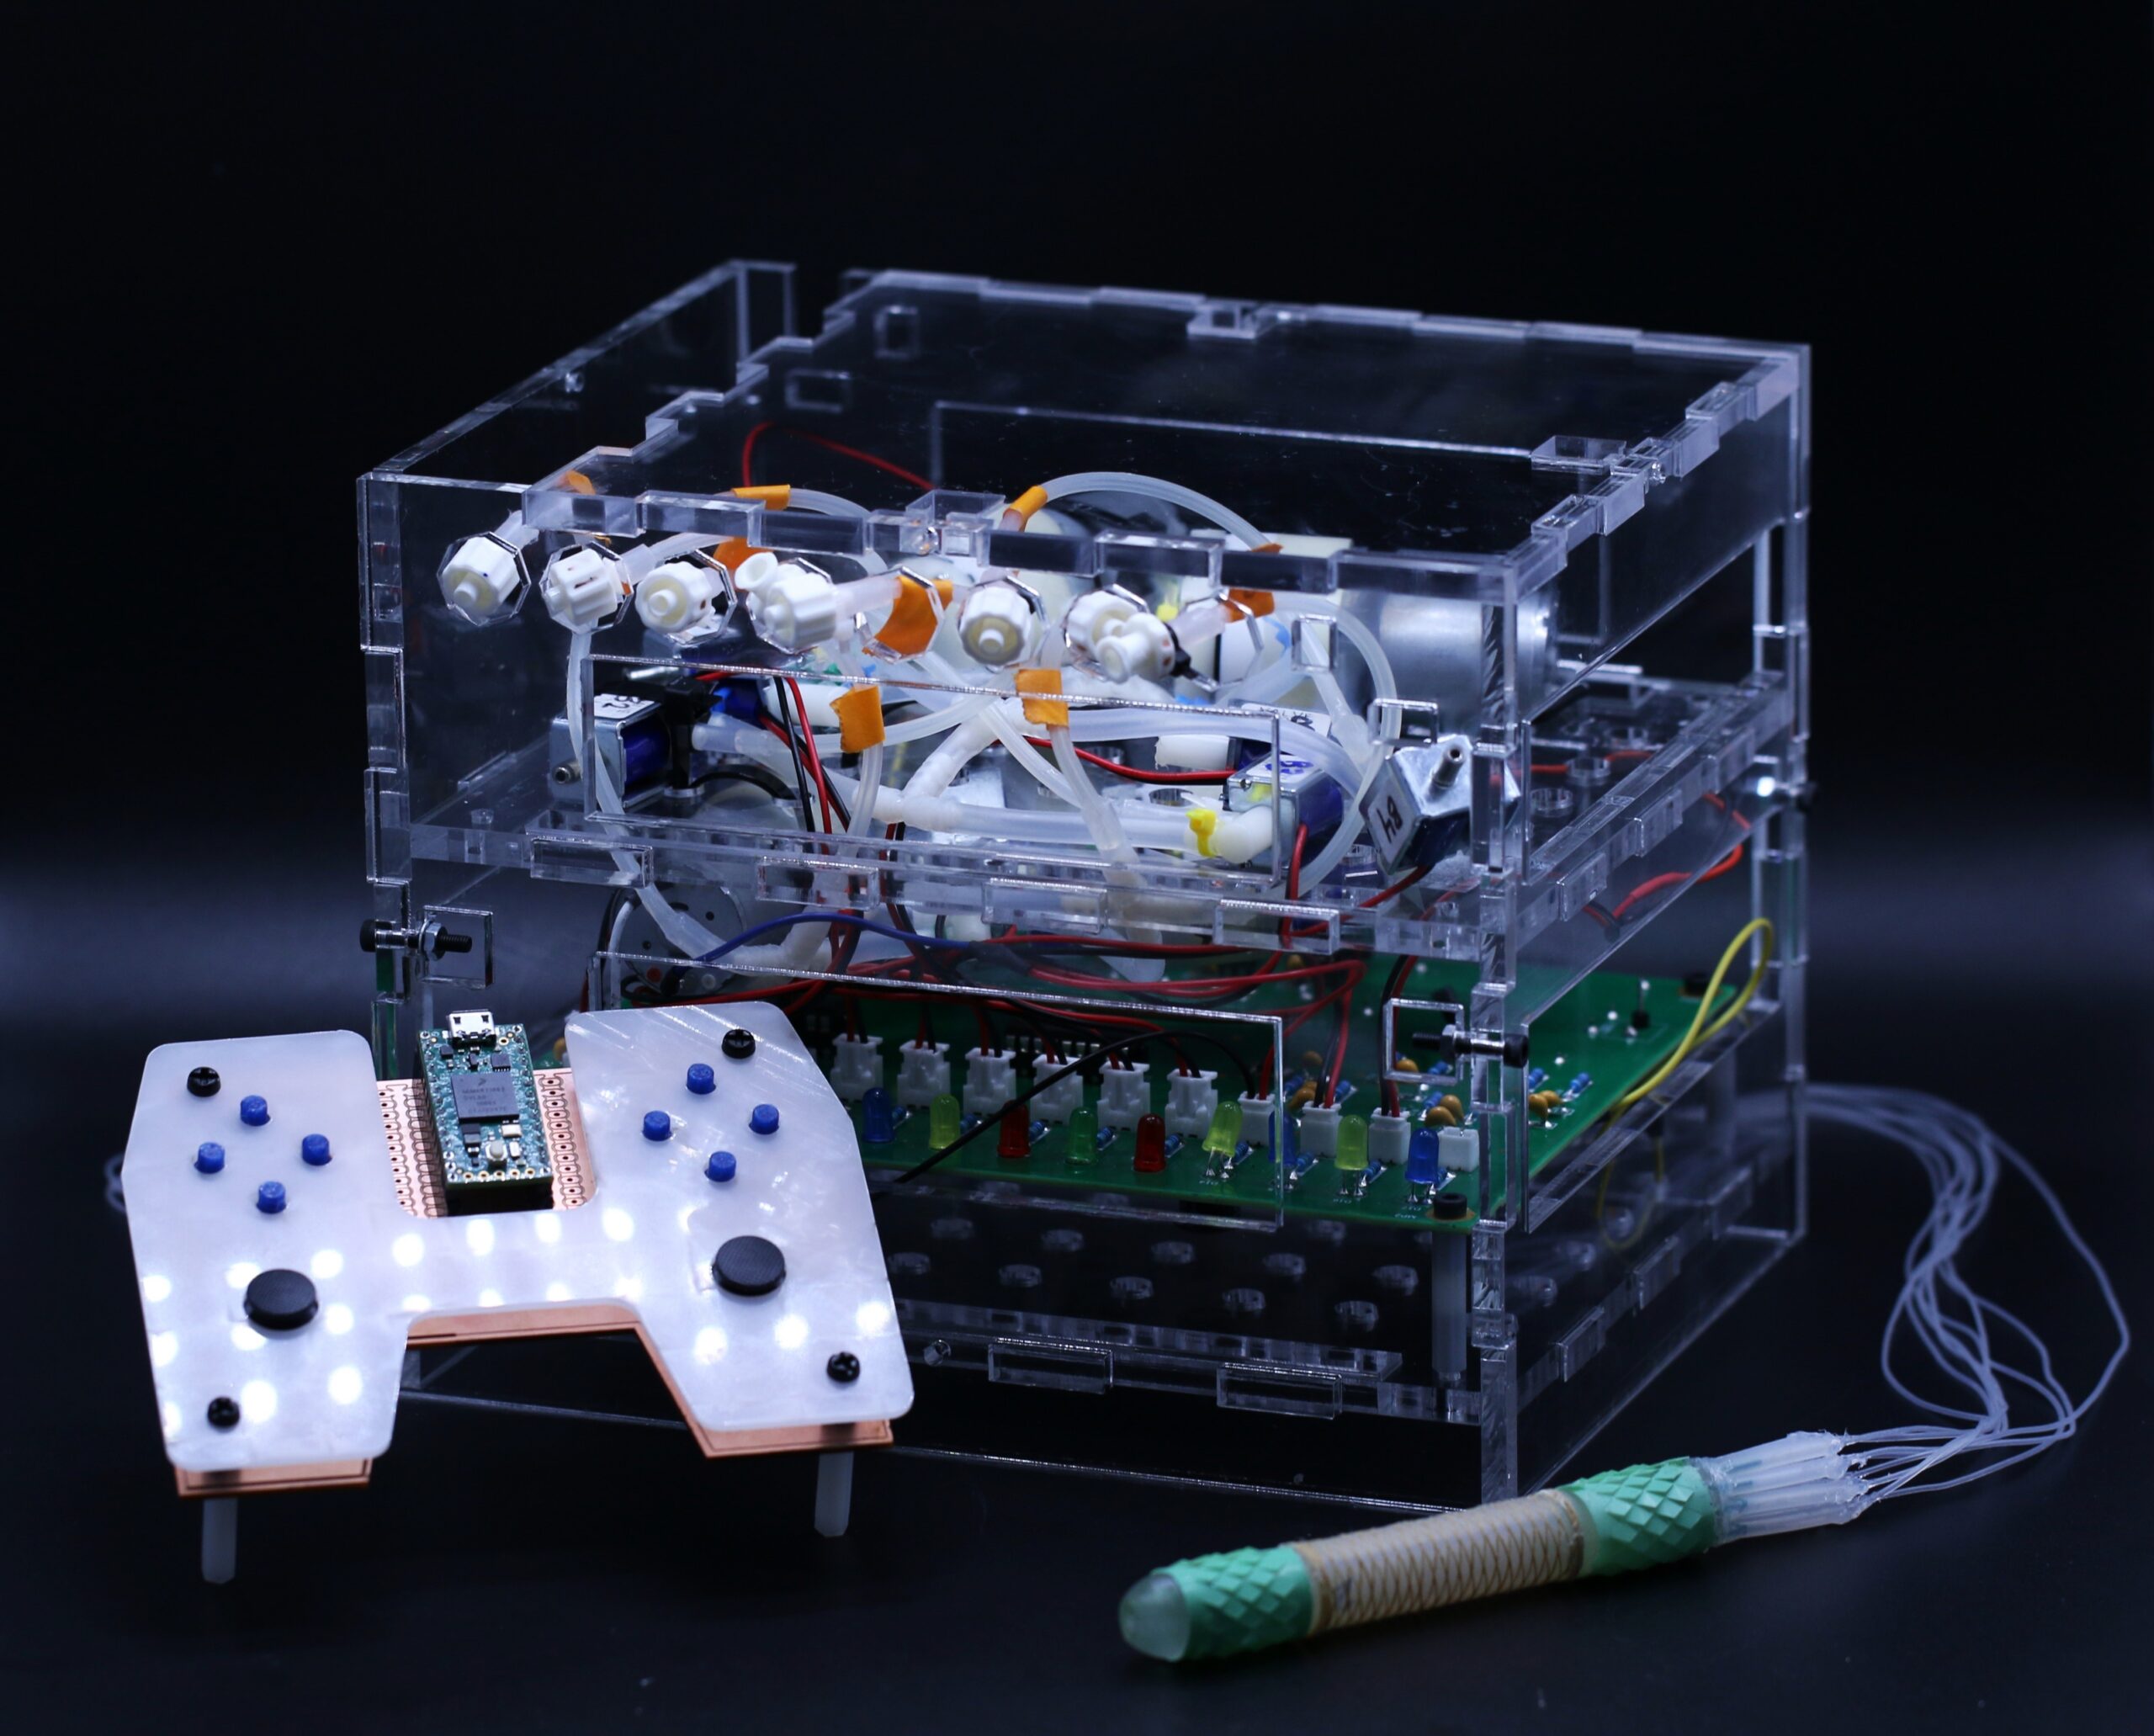
Un equip d’enginyers de l’Institut Tecnològic de Massachusetts (MIT), Estats Units, ha dissenyat un enteroscopi robòtic capaç de moure’s per l’intestí prim per a prendre imatges, administrar medicaments i extreure mostres, fet que ajudarà els metges a tractar i diagnosticar millos els trastorns d’aquest organ digestiu de difícil accés.
El robot, inspirat en el moviment i la pell de les serps, porta un revestiment texturitzat especial que li permet mantenir-se adherit a la mucosa intestinal mentre avança lentament per l’intestí, que fa més de sis metres de llarg i només 2,5 centímetres de diàmetre. A més, igual que un endoscopi comú, l’aparell va equipat amb eines per ajudar els metges a detectar i tractar qualsevol anomalia.
“Quan avaluem l’intestí prim, ho fem amb fins diagnòstics o terapèutics. Si trobem un petit pòlip que necessita ser extirpat, aquest robot ens permet prendre una biòpsia o extirpar-lo”, explica Giovanni Traverso, enginyer al MIT i gastroenteròleg al Brigham and Women’s Hospital. Els detalls de l’estudi han estat publicats aquesta setmana a la revista ‘Science Robotics’.
Fins ara, l’única manera d’avaluar les complicacions de l’intestí prim -com el sagnat, les lesions i les obstruccions- era mitjançant una ‘enteroscòpia de doble pilota’, un procés lent i laboriós en què un professional sanitari infla i desinfla alternativament dues pilotes per impulsar un enteroscopi a través de l’intestí prim.
L’equip del MIT volia dissenyar un enteroscopi més fàcil de controlar i que es pogués desplaçar més ràpidament per l’intestí. “El repte fonamental que estem intentant superar és com avaluar aquest segment de 6 a 7,5 metres de l’intestí prim d’una manera que es pugui automatitzar més”, diu Traverso.
El nou robot es desplaça per l’estret intestí prim mitjançant una estratègia de locomoció similar a la de la serp, que en lliscar per terra, dirigeix el seu moviment contraient primer els músculs d’una banda del cos i després els de l’altre. Per imitar-ho, van dissenyar actuadors multifuncionals que controlen el moviment del robot. Cada actuador conté quatre càmeres que poden inflar-se en diferents combinacions, cosa que provoca que el tub s’estengui o es doblegui en qualsevol direcció.